Robots ITER : Godzilla, ses 2,3 tonnes et les machines qui assemblent le tokamak
Publié par : Dr. Elena Kozlova — Rédactrice spécialisée en tech
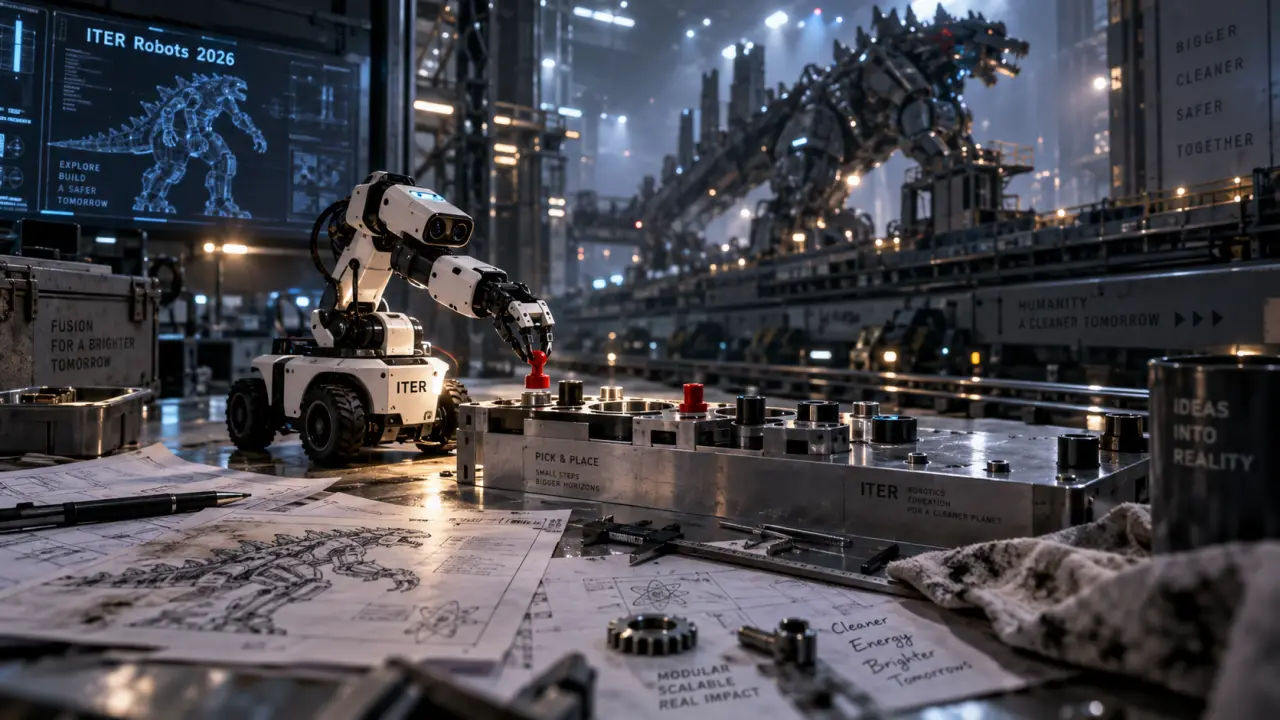
Deux réalités se cachent derrière cette expression. D’un côté, des robots industriels bien réels, conçus pour pénétrer dans la chambre à vide du tokamak et manipuler des composants que personne ne peut approcher à mains nues. De l’autre, un concours scolaire, ITER Robots, qui invite des classes à reproduire en miniature les gestes de ces machines géantes. Les deux s’éclairent mutuellement : comprendre ce que fait Godzilla aide à comprendre pourquoi des élèves s’entraînent, eux aussi, à transporter, trier et déposer des objets avec de petits robots comme Thymio.
Pourquoi la chambre à vide du tokamak ne peut pas se construire à la main
Le cœur du projet ITER, à Cadarache, est une chambre à vide en forme d’anneau où doivent prendre place près de 20 000 composants, répartis sur environ une demi-douzaine de couches successives : première paroi, modules de couverture, structures de support, bobines de stabilisation. Chaque pièce est lourde, encombrante, et positionnée dans un espace si confiné qu’un opérateur humain ne peut ni s’y tenir debout ni manœuvrer un outil avec la précision requise sur la durée.
C’est cette contrainte géométrique et physique qui a imposé le recours à la robotique. C’est une nécessité, pas un choix de confort industriel : sans bras robotisés capables d’entrer dans la chambre, de porter plusieurs tonnes et d’aligner un outil au millimètre, l’assemblage du tokamak serait impossible dans les délais et avec la fiabilité attendus. Les opérations sont prévues 24 heures sur 24, six jours sur sept, pendant environ deux ans, un rythme qui suppose une robotique endurante, pas seulement ponctuelle.
Godzilla, la plateforme qui a appris aux robots d’ITER à travailler
Un gabarit pensé pour tester, pas pour tout porter
Godzilla est le nom donné à un robot industriel installé sur le site, haut de 4 mètres et doté d’un bras de 5 mètres de long. Il peut déplacer des charges jusqu’à 2,3 tonnes. Ce gabarit en fait l’un des robots les plus puissants déployés sur le chantier à ce stade, mais sa fonction première n’est pas de manipuler tous les composants du tokamak : Godzilla sert de plateforme de développement et de validation. Avant qu’un outil ou qu’une méthode de travail ne soit confiée aux robots d’assemblage définitifs, c’est sur Godzilla qu’elle est éprouvée.
Plus de 30 outils spécialisés mis au banc d’essai
Autour de cette plateforme, les équipes ont développé plus de 30 types d’outils spécifiques : outils de manipulation, de boulonnage, de soudage, d’inspection et de découpe. Un prototype de changeur d’outils permet de passer rapidement d’une fonction à l’autre sans démonter et remonter tout le bras robotisé, ce qui réduit le temps mort entre deux tâches. Un paramètre décisif quand des dizaines de milliers d’opérations doivent s’enchaîner.
Les robots qui assembleront réellement la couverture du tokamak
À côté de Godzilla, un robot d’assemblage de la couverture est en cours de conception détaillée. Il doit peser environ 36 tonnes, soit à peu près trois fois le gabarit de Godzilla, et deux exemplaires sont prévus pour cette tâche précise. Ce robot sera complété par un manipulateur mobile et un manipulateur de secours, pour qu’une panne ou une opération de maintenance ne bloque jamais l’ensemble de la chaîne d’assemblage.
Pour organiser ce travail à grande échelle, les équipes ont adopté une logique de « vagues roulantes » : plusieurs robots et opérateurs interviennent en parallèle sur des zones différentes de la chambre à vide, plutôt que d’attendre la fin d’une étape pour démarrer la suivante. C’est ce qui permet d’installer près de 20 000 composants sans que le chantier ne s’arrête jamais complètement. Avant d’en arriver là, les robots sont testés sur deux squelettes en acier représentant chacun un tiers de la chambre à vide, ainsi que sur des maquettes qui reproduisent fidèlement l’environnement interne. Ce passage par la maquette forme les opérateurs et valide les robots avant leur entrée en service réelle.
Voir, sentir, aligner : les technologies qui rendent les robots fiables
Un système de vision pour cibler l’installation
Développé par Fusion for Energy, le système de vision équipant ces robots permet d’aligner précisément un outil sur sa cible d’installation, dans un environnement où l’espace de manœuvre est réduit et où une erreur de quelques millimètres peut endommager un composant coûteux. Elle repère une position, puis guide en continu le geste du bras robotisé pendant toute la phase d’approche.
Le toucher artificiel, ou comment un robot sent qu’il force trop
Des capteurs de force et de couple complètent cette vision. Ils permettent au robot de détecter un contact, une résistance ou une pression anormale, et donc d’ajuster son geste avant qu’un problème ne survienne. Cette combinaison de vision et de retour haptique, l’équivalent robotique du toucher, autorise des opérations aussi délicates que l’insertion d’un composant ou le transfert de poids entre deux points d’appui, sans risquer d’abîmer la chambre à vide.
ITER Robots : le concours qui transpose ces gestes à l’échelle d’une classe
Le programme éducatif ITER Robots, porté par le CEA de Cadarache, relie ces enjeux industriels à un concours scolaire où des équipes d’élèves font évoluer des robots miniaturisés, souvent construits autour de plateformes comme Thymio. Les épreuves reprennent, à leur échelle, les fonctions des robots du chantier : déplacement, transport, prise et dépose d’objets, coopération entre équipes.
L’édition 2026 sera la 15e édition du concours et réunira 25 équipes. Les épreuves se répartissent notamment entre WAYS, organisée en 3 étapes, TRANSPORT, PICK & PLACE et COOPERATE, également en 3 étapes, auxquelles s’ajoute une épreuve de culture générale avec 5 questions tirées au sort. Les candidatures sont ouvertes d’octobre 2025 à janvier 2026, une conférence sur les énergies est prévue en janvier 2026, l’envoi du dossier technique est fixé à mars 2026, les revues de projet se dérouleront entre le 1er et le 13 avril 2026, et la finale aura lieu le jeudi 21 mai 2026. Les résultats de l’édition seront publiés le 17 juillet 2026. Les équipes candidates peuvent s’appuyer sur un cahier des charges et des plans techniques dédiés à chaque épreuve pour préparer leur dossier.
Cette passerelle pédagogique initie de jeunes participants aux mêmes questions que les ingénieurs d’ITER : comment déplacer un objet avec précision, comment coordonner plusieurs machines sans qu’elles se gênent, comment transmettre un savoir-faire technique à travers une documentation claire.
Repères pour s’y retrouver entre les robots
Pour resituer chaque machine dans son rôle exact, voici les principales caractéristiques connues à ce stade du projet.
| Robot | Fonction principale | Dimensions / charge | Statut |
|---|---|---|---|
| Godzilla | Plateforme de développement et de test d’outils | 4 m de haut, bras de 5 m, jusqu’à 2,3 tonnes | En service sur le chantier |
| Robot d’assemblage de la couverture | Installation des modules de couverture dans la chambre à vide | Environ 36 tonnes, environ trois fois Godzilla | Conception détaillée en cours (2 exemplaires prévus) |
| Manipulateur mobile | Déplacement et assemblage de composants, avec un manipulateur de secours associé | Non précisé | En développement |
Au-delà des chiffres, ce tableau rappelle une hiérarchie simple : Godzilla valide les méthodes et les outils, les robots d’assemblage de la couverture les mettent en œuvre à l’échelle réelle du tokamak, et les manipulateurs mobiles assurent la continuité du travail quand une machine doit être relevée ou entretenue.

- Robots ITER : Godzilla, ses 2,3 tonnes et les machines qui assemblent le tokamak - 10 octobre 2026
- La supraconductivité fonctionne sans résistance, mais pas encore à température ambiante - 9 octobre 2026
- Université des Métiers du Nucléaire : 450 formations et quatre accès à la filière - 8 octobre 2026